记者打算完全采用大湾区零部件组装一只灵巧手。在中国科学院深圳先进技术研究院的孙天夫博士团队支持下,制造团队绘制图纸、3D打印、采购零配件,还找到了适配的电机。可装上电机,灵巧手就能抓鸡蛋吗?孙博士说,还缺少一颗核心“大脑”——算法。
机器人能干五花八门的活儿,背后关键就是算法。这些算法到底怎么指挥机器人行动?
在深圳宝安一家机器人公司的数据采集工位,机械人的触觉传感器采集训练机器人穿线绳的全程数据,工程师再将数据“投喂”给算法,让它不断学习、调整、优化。

但即便这样,灵巧手也很难做到次次成功。在灵巧手拉拉链的现场测试中,抓取柔软物体时就出现了失败。机器人算法工程师张熙东说,这在测试过程中是很正常的结果,算法需要一个迭代的过程,并不是一次学习就能成功。失败也不是坏事。失误的数据喂给算法,让它“刷题补课”。一小时后,灵巧手再次上阵,顺利拉上。
一次操作采集的数据,会在后台反复训练几万甚至几十万次,才能形成稳定可靠的动作行为。这样的数据还可以复制。张熙东介绍,机器人可以通过一批数据,同时进化几百台、几千台机器人“大脑”。
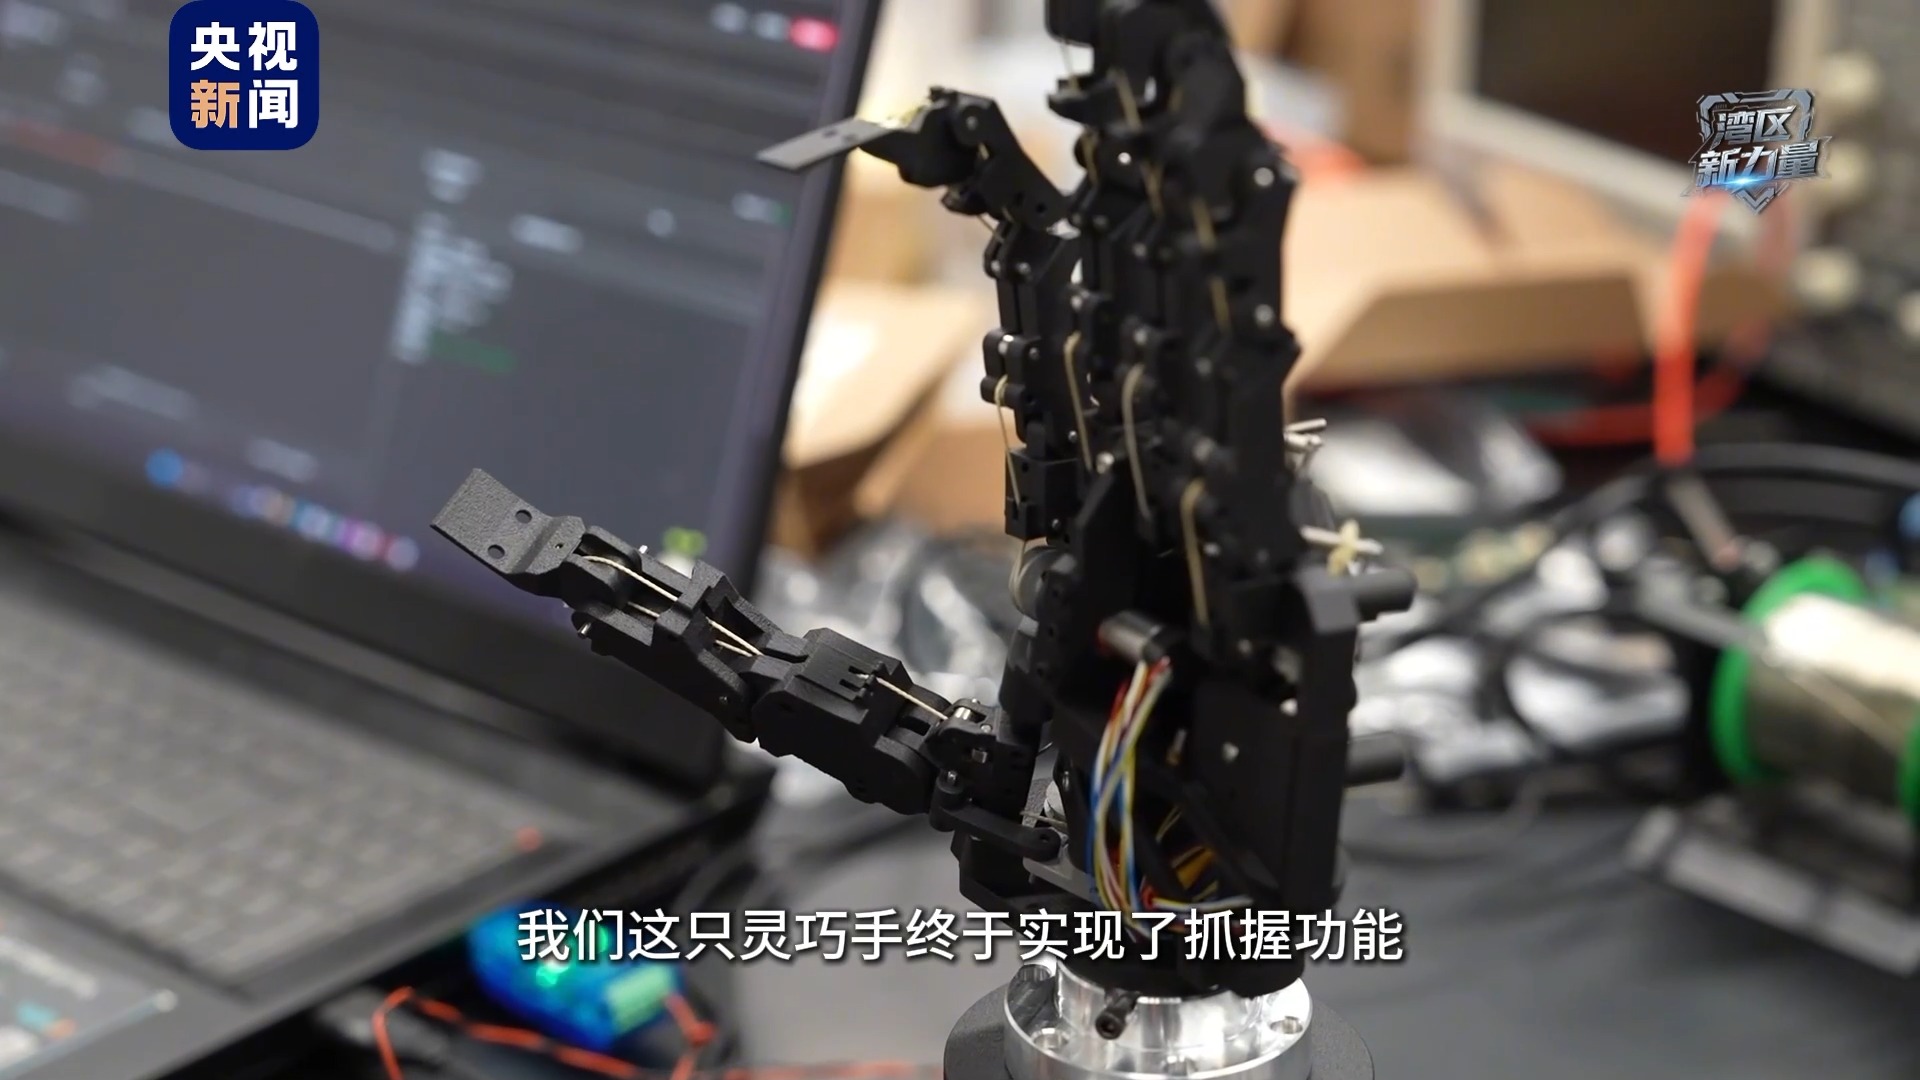
算法高效运作的背后,还需要算力支撑。孙博士团队已为灵巧手研发出运动控制算法,利用电机模组实时传回的电路数据,反向推算受力,实现抓握鸡蛋。灵巧手一遍遍去抓鸡蛋,收集成功和失败的数据,再放到后台反复调试优化。经过一次次迭代,这只灵巧手终于实现了抓握功能。
下一步,就要真正让它在开水里拿鸡蛋了。